Строй-Техника.ру
Строительные машины и оборудование, справочник
 Общий расчет гидравлических экскаваторов
Расчет рабочего оборудования гидравлического экскаватора обычно выполняют в два этапа. Первоначально определяют необходимую мощность насоса по заданной производительности и рабочие размеры оборудования по техническим требованиям. На втором этапе, исходя из выбранной мощности привода, проверяют работоспособность рабочего оборудования в различных грунтовых
На современных гидравлических экскаваторах обычно совмещают две или три операции (например, подъем стрелы и поворот рукояти, подъем стрелы и поворот платформы). Во время передвижения экскаватора насосы, приводящие в действие рабочее оборудование, используют для привода передвижения. При этом выбирать производительности насосов следует с учетом обеспечения затрат энергии на передвижение машины с заданной скоростью.
Исходя из предварительно выбранных размеров элементов рабочего оборудования, гидроцилиндров и гидронасосов, проводят уточненный проверочный расчет рабочего оборудования. Задача этого расчета заключается в определении работы копания, обеспечиваемой машиной, и категории грунта, который может разрабатывать экскаватор. Данные проверочного расчета используют также для расчета конструкции машин на прочность.
Рекламные предложения на основе ваших интересов:
Дополнительные материалы по теме:
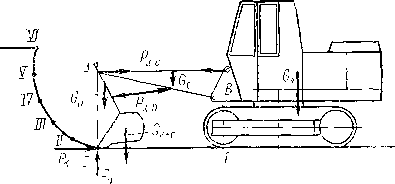
Копать грунт обратной лопатой гидравлического экскаватора можно поворотом рукояти, как предусмотрено у механического экскаватора, поворотом ковша или совмещенными движениями рукояти и ковша.
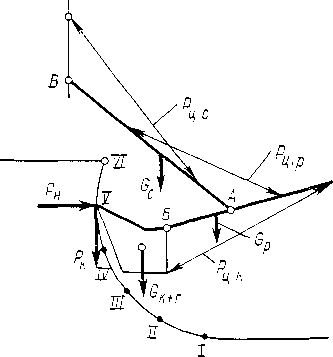
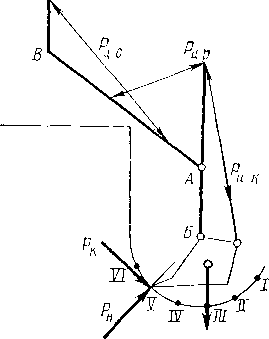
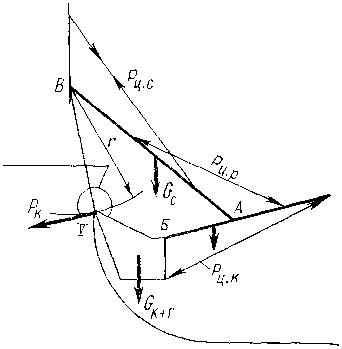
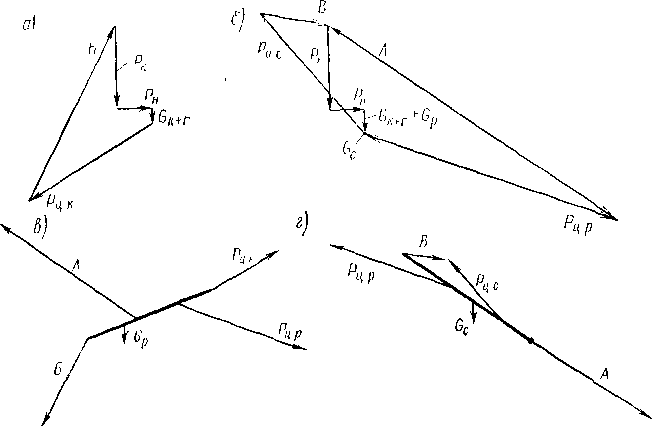
Возможности обратной лопаты гидравлического экскаватора определяют аналогично возможностям механического экскаватора: по схеме, представленной на рис. 1.
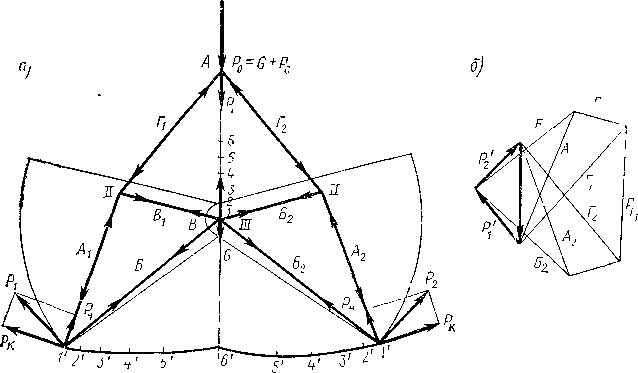
Сопоставив график реализуемых усилий при копании поворотом рукояти обратной лопаты гидравлического экскаватора с аналогичным графиком работы экскаватора с механическим приводом, можно увидеть, что обеспечиваемые усилия и работа копания при гидроприводе большие из-за отсутствия ограничения по «всплыванию» рабочего оборудования.
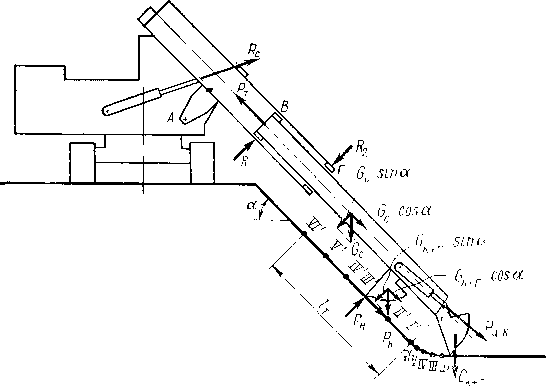
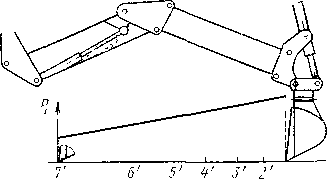
Телескопические планировщики отличаются компактностью рабочего оборудования, позволяющей выполнять работы в самых стесненных условиях. Недостатки их заключаются в сложности конструкции телескопической стрелы и необходимости подвода рабочей жидкости к прямолинейно перемещающимся рабочим элементам. Более просты по конструкции шарнирно-сочлененные планировщики, у которых для прямолинейной траектории движения ковша применены поворотные движения элементов рабочего оборудования.
Метод определения работоспособности оборудования при копании поворотом ковша ничем не отличается от аналогичного расчета, приведенного выше для обратной лопаты. Для выявления работоспособности шарнирно-сочлененного планировочного оборудования при прямолинейном передвижении ковша под действием гидроцилиндра двухпараллелограммной рукояти следует первоначально определить пути перемещения режущей кромки ковша при соответствующих перемещениях штока гидроциливдра.
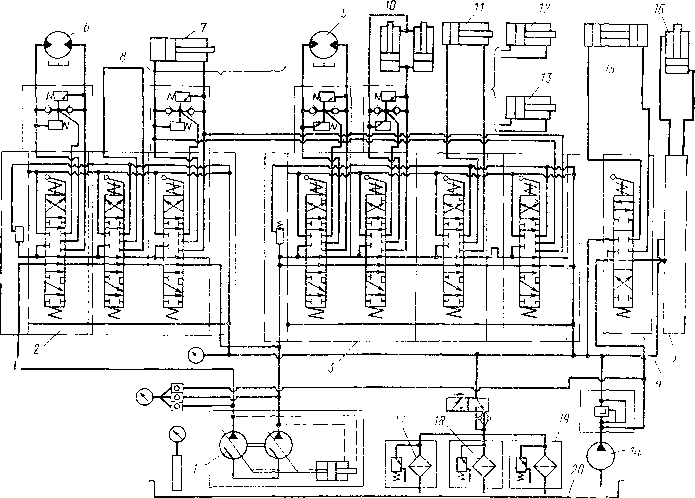
Основными конструктивными элементами гидравлического привода одноковшового экскаватора являются силовая установка, включающая первичный двигатель и насосную группу, распределительная система в виде золотников и аппаратов управления, гидроцилиндры рабочего оборудования, гидроцилиндры или гидромоторы механизма управления, гидромоторы хода, следящая система рулевого управления, гидроцилиндры вспомогательных механизмов (например, аутригеров), системы очистки и охлаждения рабочей жидкости.
Рассмотрим в качестве примера блок-схему гидропривода, показанную на рис. 9. От насосов рабочая жидкость подается к распределительным блокам. Блок обеспечивает питание гидромотора поворота и механизма поворота рукояти, а также дополнительного механизма грейфера. Блок питает гидромотор ходового механизма, гидроцилиндры подъема стрелы, поворота ковша и ковша погрузчика, замыкания челюстей грейфера.
Кроме основных рабочих насосов на машине установлен вспомогательный шестеренный насос, который через распределители подает жидкость к гидроцилиндрам поворота грейфера и поворота колес. Отработавшая жидкость через фильтры, идет в бак. Распределительные блоки могут подавать к механизму хода и поворота рукояти объединенные или раздельные потоки обоих насосов. Такое исполнение гидросистемы позволяет ускорить копание и получить два диапазона скоростей хода.
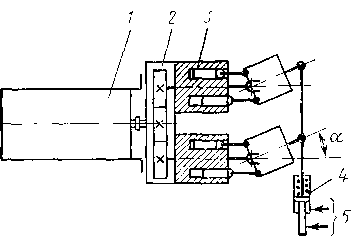
У сдвоенных насосов имеется общий механизм поворота люлек. При повышении суммарного давления в магистралях поворотом люлек снижается подача насосов В случае понижения давления подача повышается и благодаря саморегулированию обеспечивается полное использование мощности первичного двигателя без его перегрузки.
Силовая установка гидравлического одноковшового экскаватора состоит из двигателя, раздаточной коробки и группы гидронасосов. При включении двигателя гидрораспределитель находится в таком положении, при котором напорная магистраль соединена со сливом и насосы работают вхолостую.
Схема одного из типов силовой установки показана на рис. 10. Раздаточная коробка прикреплена фланцем к картеру двигателя 1. Вал отбора мощности соединен муфтой с входным валом раздаточной коробки. От этого вала движение передается двум шестерням, соединенным с блоком спаренных насосов. Насосы здесь применены аксиально-плунжерные. При качании люлек подача их изменяется, угол наклона люлек и соответственно подача насосов
регулируется суммирующим регулятором, к которому подается давление от напорных магистралей двух насосов.
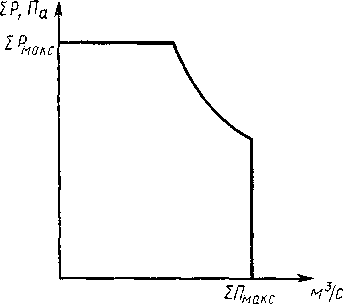
При равной частоте вращения насосов, связанных механической передачей, на более нагруженном насосе развивается большее давление и соотвественно реализуется большая мощность. Таким образом, при постоянной мощности первичного двигателя перераспределяются потоки мощности между исполнительными органами, а суммарная потребляемая мощность автоматически сохраняется стабильной в широком диапазоне за счет изменения рабочих скоростей.
Поворотные механизмы у полноповоротных и неполноповоротных экскаваторов существенно различаются. Неполноповоротные экскаваторы, как правило, поворачиваются при помощи гидроцилиндров, а полноповоротные — гидромоторами.
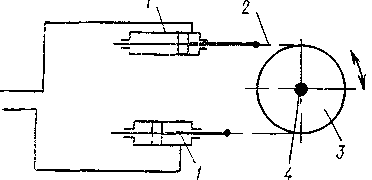
Схема поворотного механизма, приводимого в действие гидроцилиндрами, показана на рис. 13. Штоки гидроцилиндров соединены втулочно-роликовой цепью со звездочкой, сидящей на валу поворотной колонны. При подаче рабочей жидкости в надпоршневую полость одного из гидроцилиндров шток его втягивается, поворачивая цепью вал поворотной колонки. Второй конец цепи одновременно перемещает шток второго цилиндра.
Реверсирование поворота производится распределителями гидросистемы. В моменты включения механизма или при резких остановках срабатывают предохранительные клапаны гидросистемы; таким образом, разгон и торможение машины происходят при постоянном давлении настройки клапана и соответствующем этому давлению крутящем моменте. Перепуск рабочей жидкости через предохранительные клапаны нагревает ее.
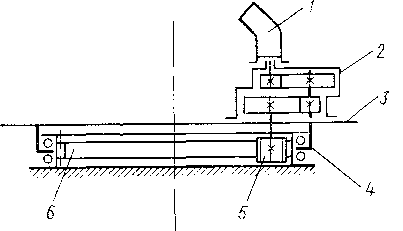
Схема поворотного механизма, приводимого в действие гидромотором, показана на рис. 14. От гидромотора через двух- или трехступенчатый редуктор движение передается поворотной шестерне. Последняя обегает венец, закрепленный на ходовой части машины, и поворачивает платформу, размещенную на поворотном круге. Разгон и торможение поворотной платформы происходит с помощью распределителей и клапанов гидравлической системы. Платформа в транспортном положении стопорится специальными механическими фиксаторами.
Гидравлические экскаваторы выполняются на гусеничном или пневмоколесном ходу. Машины одной размерной группы на гусеничном и пневматическом ходах имеют, как правило, унифицированные поворотные платформы со всеми агрегатами. Гусеничные машины могут приводиться в движение при помощи двух гидромоторов или одного. При наличии двух гидромоторов каждая гусеница приводится своим гидромотором через передаточный (как правило, планетарный) редуктор.
Управляют такой машиной с помощью гидравлической аппаратуры. Наличие гидромоторов обеспечивает независимое реверсирование каждой гусеницы. При движении одной гусеницы вперед, а второй — назад машина поворачивается относительно собственной оси на месте, маневренность ее повышается.
При установке на экскаваторе одного гидромотора хода гусеницы включаются механически, а поворачивают его стопорением одной из гусениц.
Гидравлический экскаватор на пневмоколесном ходу может иметь привод всей ходовой части от одного гидромотора или каждого колеса от своего гидромотора. При любом из видов привода поворотом машины управляют рулевым механизмом с гидроусилителем, включенным в следящую систему с обратной связью (при ней каждому положению рулевого колеса соответствуют определенные положения ходовых колес).
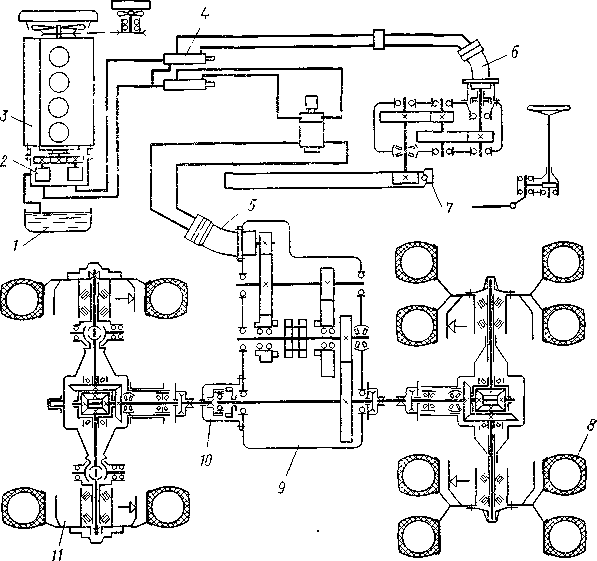
На рис. 15 показана гидрокинематическая схема пневмоколесного экскаватора с приводом ходовой части от одного гидромотора. Двигатель приводит в движение сдвоенные гидронасосы. связанные с гидробаком. Рабочая жидкость от одного из насосов при помощи распределителей может подаваться к гидромотору механизма поворота или к гидромотору механизма хода. Распределители позволяют также направлять рабочую жидкость от обоих насосов к механизму хода, что необходимо для обеспечения транспортных скоростей экскаватора. От гидромотора движение передается коробке, с помощью которой можно получить две скорости. Выходной вал коробки передает движение переднему и заднему мостам ходовой части. Передний мост может отключаться муфтой, что целесообразно делать при движении экскаватора с высокой скоростью по хорошей дороге во избежание повышенного износа резины. В механизме передвижения предусмотрена установка аварийного тормоза, дополняющего систему гидравлического торможения машины.
Рекламные предложения:
Главная → Справочник → Статьи → Форум
Механизация земляных работ
Механизация строительства
Механизация дорожных работ
Автоматизация строительства
→ Бетонные работы
→ Мини-тракторы
 Разделы
Строительные машины и оборудование
→ Для специальных земляных работ
→ Дорожно-строительные машины
→ Строительное оборудование
→ Асфальтоукладчики и катки
→ Большегрузные машины
→ Строительные машины, часть 2,
→ Дорожные машины, часть 2
→ Ремонтные машины
→ Ковшовые машины
→ Автогрейдеры
→ Экскаваторы
→ Бульдозеры
→ Скреперы
→ Грейдеры
Эксплуатация строительных машин
→ Эксплуатация средств механизации
→ Эксплуатация погрузочных машин
→ Эксплуатация паровых машин
→ Эксплуатация экскаваторов
→ Эксплуатация подъемников
→ Эксплуатация кранов перегружателей
→ Эксплуатация кузовов машин
→ Крановщикам и стропальщикам
Ремонт строительных машин
Ремонт дорожных машин
Ремонт лесозаготовительных машин
Ремонт автомобилей КАмаЗ
Техническое обслуживание автомобилей
Очистка автомобилей при ремонте
Материалы и шины
Остались вопросы по теме:
"Общий расчет гидравлических экскаваторов"
— воспользуйтесь поиском.
→ Машины городского хозяйства
→ Естественная история машин
→ Транспортная психология
→ Пожарные автомобили
→ Автомобили-рефрижераторы
→ Монтаж и эксплуатация лифтов
→ Тракторы